

INVERTER
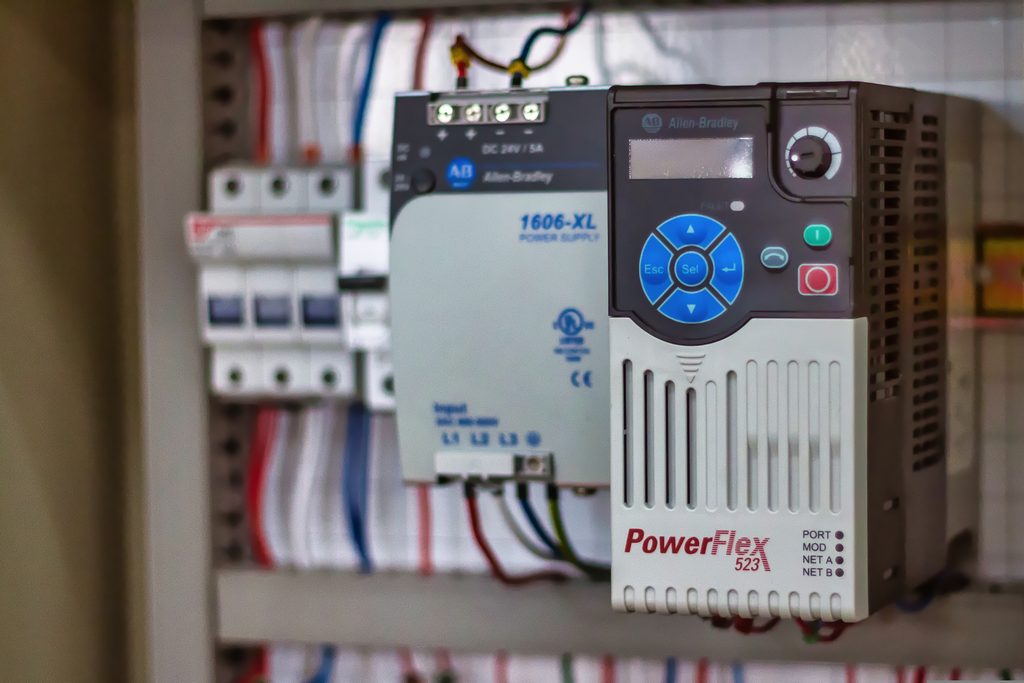
A controllo vettoriale da 0,4KW a 315KW – IP20
Un inverter vettoriale per motore elettrico è un dispositivo elettronico di potenza utilizzato per controllare in modo preciso la velocità, la coppia e il comportamento dinamico di un motore elettrico, generalmente asincrono trifase o sincrono a magneti permanenti.
A differenza di un inverter tradizionale con controllo scalare (V/f), l’inverter vettoriale utilizza algoritmi di controllo avanzati che consentono di gestire separatamente il flusso magnetico e la coppia del motore, ottenendo prestazioni dinamiche molto più elevate.
Di seguito ti descrivo il funzionamento dal punto di vista tecnico ed elettronico.
1. Architettura di un inverter vettoriale
Un inverter vettoriale è generalmente costituito da cinque sezioni principali:
- Stadio di ingresso AC/DC
- Circuito intermedio in corrente continua (DC Link)
- Stadio di conversione DC/AC
- Sistema di controllo digitale
- Sistema di misura e retroazione (Feedback)
1.1 Stadio di ingresso AC/DC
La tensione alternata di alimentazione, generalmente trifase a 400 V AC, viene convertita in tensione continua attraverso un ponte raddrizzatore a diodi o un raddrizzatore controllato.
Nel caso di alimentazione trifase a 400 V AC, la tensione continua sul bus DC è indicativamente:\[ V_{DC}=400\cdot\sqrt{2}\approx565V \]
Il valore effettivo dipende dalla topologia del raddrizzatore e dalle condizioni di carico.
1.2 Circuito intermedio DC Link
Il DC Link rappresenta il collegamento tra lo stadio raddrizzatore e lo stadio inverter.
È costituito principalmente da:
- Condensatori elettrolitici ad alta capacità.
- Eventuali induttanze di livellamento.
- Circuiti di precarica.
- Circuiti di monitoraggio della tensione.
- Circuiti di protezione da sovratensione.
La sua funzione è stabilizzare la tensione continua e fornire l’energia necessaria allo stadio di conversione.
1.3 Stadio inverter DC/AC
È la sezione che genera la tensione trifase variabile destinata al motore.
Normalmente utilizza sei semiconduttori di potenza, disposti in configurazione a ponte trifase:
- Tre IGBT o MOSFET sul ramo superiore.
- Tre IGBT o MOSFET sul ramo inferiore.
I semiconduttori vengono pilotati attraverso segnali PWM (Pulse Width Modulation).
Modificando la sequenza e il duty cycle degli impulsi PWM, l’inverter genera tre tensioni alternate sfasate di 120° elettrici.
In questo modo è possibile variare:
- Frequenza di alimentazione del motore.
- Tensione efficace.
- Ampiezza e fase delle correnti.
- Coppia elettromagnetica.
- Velocità di rotazione.
2. Principio di funzionamento del controllo vettoriale
Questa è la parte più importante dell’inverter vettoriale.
Il controllo vettoriale, denominato anche FOC (Field Oriented Control), permette di controllare indipendentemente due componenti della corrente statorica:
- \(I_d\): componente magnetizzante, responsabile della generazione del flusso magnetico.
- \(I_q\): componente di coppia, responsabile della generazione della coppia elettromagnetica.
Il principio deriva dalla trasformazione matematica delle correnti trifase del motore in un sistema di riferimento rotante composto da due assi ortogonali, denominati asse d e asse q.
Il sistema utilizza due trasformazioni matematiche fondamentali.
Trasformazione di Clarke
Converte le tre correnti di fase:\[ I_a,\ I_b,\ I_c \]
in due componenti ortogonali:\[ I_\alpha,\ I_\beta \]
Trasformazione di Park
Converte le componenti precedenti nel sistema di riferimento rotante:\[ I_d,\ I_q \]
Il riferimento rotante viene sincronizzato con il flusso magnetico del rotore.
Questo consente di ottenere un comportamento simile a quello di un motore in corrente continua, nel quale flusso magnetico e coppia possono essere controllati separatamente.
3. Regolazione della coppia e della velocità
Il controllo vettoriale utilizza generalmente due anelli di regolazione principali:
Anello esterno di velocità
Il regolatore confronta:
- Velocità impostata (setpoint).
- Velocità effettiva del motore.
L’errore viene elaborato da un regolatore PI che genera il riferimento della corrente di coppia \(I_q\).
Anello interno di corrente
Il sistema confronta le correnti effettive con i riferimenti desiderati:\[ I_d^*,\ I_q^* \]
Due regolatori PI elaborano gli errori e generano i riferimenti di tensione:\[ V_d^*,\ V_q^* \]
Questi valori vengono successivamente trasformati nel sistema trifase e utilizzati per generare i segnali PWM che pilotano gli IGBT.
La regolazione avviene con frequenze di campionamento generalmente comprese tra alcuni kHz e decine di kHz, in funzione della potenza e dell’architettura elettronica.
4. Sistema di retroazione (Feedback)
L’inverter vettoriale deve conoscere continuamente le condizioni operative del motore.
Le principali grandezze monitorate sono:
| Grandezza | Sistema di rilevamento |
|---|---|
| Correnti di fase | Sensori Hall o shunt |
| Tensione DC Link | Partitore resistivo |
| Temperatura dissipatore | Sensore NTC/PTC |
| Velocità motore | Encoder o resolver |
| Posizione rotore | Encoder o sensore di posizione |
| Coppia | Stimata matematicamente o misurata |
Esistono due principali modalità di controllo vettoriale:
A. Sensorless Vector Control
Non utilizza un encoder fisico sul motore.
La velocità e la posizione del flusso rotorico vengono stimate attraverso modelli matematici basati sulle correnti, sulle tensioni e sui parametri elettrici del motore.
Vantaggi:
- Minore costo.
- Minore complessità di installazione.
- Nessun sensore di velocità esterno.
B. Closed Loop Vector Control
Utilizza un encoder o un resolver installato sul motore.
Il sistema riceve informazioni reali sulla posizione e sulla velocità del rotore.
Vantaggi:
- Maggiore precisione nella regolazione.
- Migliore controllo alle basse velocità.
- Maggiore precisione dinamica.
- Possibilità di mantenere la coppia anche a velocità prossima allo zero, entro i limiti del sistema.
5. Modulazione PWM e generazione delle tensioni trifase
Il controllo digitale genera i riferimenti delle tensioni trifase attraverso una tecnica chiamata:
SVPWM – Space Vector Pulse Width Modulation.
Questa tecnica permette di sintetizzare il vettore di tensione desiderato utilizzando le combinazioni di commutazione dei sei semiconduttori del ponte inverter.
Rispetto alla modulazione sinusoidale tradizionale, la SVPWM permette un migliore sfruttamento della tensione disponibile sul DC Link.
La frequenza di commutazione degli IGBT è generalmente compresa tra 2 e 16 kHz, anche se può variare considerevolmente in funzione della tecnologia e della potenza dell’inverter.
6. Protezioni elettroniche
Un inverter vettoriale industriale integra normalmente numerose protezioni:
| Protezione | Funzione |
|---|---|
| Overcurrent | Protezione contro sovracorrenti |
| Overvoltage | Protezione contro sovratensioni DC Link |
| Undervoltage | Protezione contro tensione insufficiente |
| Overtemperature | Protezione termica |
| Ground Fault | Rilevamento dispersioni verso terra |
| Phase Loss | Rilevamento mancanza fase |
| Motor Overload | Protezione da sovraccarico motore |
| Stall Protection | Protezione contro il blocco del motore |
| Short Circuit | Protezione contro cortocircuiti |
In presenza di un’anomalia, il sistema di controllo può inibire immediatamente il pilotaggio dei semiconduttori di potenza.
7. Differenza tra inverter scalare e inverter vettoriale
| Caratteristica | Controllo scalare V/f | Controllo vettoriale |
|---|---|---|
| Principio di controllo | Rapporto tensione/frequenza | Orientamento del flusso |
| Controllo coppia | Indiretto | Diretto e preciso |
| Controllo flusso | Indiretto | Separato dalla coppia |
| Precisione velocità | Media | Elevata |
| Risposta dinamica | Lenta | Rapida |
| Prestazioni a bassa velocità | Limitate | Elevate |
| Controllo sensorless | Sì | Sì |
| Utilizzo encoder | Generalmente non necessario | Opzionale o necessario secondo la modalità |
8. Principali applicazioni industriali
Gli inverter vettoriali vengono utilizzati in applicazioni dove è necessario controllare con precisione la coppia e la velocità del motore.
Alcuni esempi:
- Macchine utensili CNC.
- Impianti di sollevamento e movimentazione.
- Gru e carriponte.
- Nastri trasportatori.
- Estrusori.
- Avvolgitori e svolgitori.
- Pompe e compressori.
- Macchine per la lavorazione della carta.
- Sistemi di automazione industriale.
9. Schema funzionale semplificato
Dal punto di vista architetturale, il funzionamento può essere rappresentato così:
       ALIMENTAZIONE TRIFASE
             400 VAC
                |
                |
        +---------------+
        |  RADDRIZZATORE |
        |     AC/DC     |
        +---------------+
                |
                |
        +---------------+
        |    DC LINK    |
        | Condensatori  |
        +---------------+
                |
                |
        +---------------+
        |    INVERTER   |
        |   3 FASI PWM  |
        |   IGBT/MOSFET |
        +---------------+
                |
                |
        +---------------+
        | MOTORE TRIFASE|
        +---------------+
                |
                |
          Feedback
                |
                v
        +---------------+
        | CONTROLLO FOC |
        | Clarke / Park |
        | Regolatori PI |
        |   SVPWM       |
        +---------------+
                |
                |
         Pilotaggio IGBT
10. Aspetto tecnico fondamentale: perché il controllo vettoriale è superiore?
Il vantaggio principale consiste nella capacità di controllare separatamente il flusso magnetico e la coppia del motore.
Per esempio, immaginiamo un motore asincrono che deve movimentare un carico variabile.
Quando il carico aumenta:
- Il motore tende a rallentare.
- Il regolatore di velocità rileva la differenza rispetto al riferimento.
- Il regolatore PI aumenta il riferimento della corrente \(I_q\).
- L’inverter aumenta la componente di corrente responsabile della coppia.
- Il motore sviluppa una coppia maggiore per compensare il carico.
- La componente magnetizzante \(I_d\) viene mantenuta al valore necessario per garantire il flusso richiesto.
Il tutto avviene senza dover modificare necessariamente il flusso magnetico.
In conclusione: un inverter vettoriale non si limita a variare la frequenza di alimentazione del motore, ma controlla matematicamente il campo magnetico rotante e la produzione di coppia attraverso la gestione indipendente delle componenti di corrente.
È proprio questa caratteristica che lo rende particolarmente adatto alle applicazioni industriali che richiedono elevata precisione, dinamica e controllo della coppia.